「人工知能の冬の時代」の壁と、身体性への着目
— 岡田先生が開発されている〈弱いロボット〉は、昨今「ケア」の文脈でも注目されています。本日は、ロボットと人々のコミュニケーション、そしてケアとのつながりについてお聞かせください。もともとはロボットの専門家ではなく、音声科学を研究されていたと伺いました。
岡田 はい。大学では電子工学を専攻していたのですが、卒業研究や修士・博士課程でのテーマは、人の声を認識して日本語のテキストに変換する「ディクテーション」のシステムづくりや、音声言語をどう理解し、言葉の背後にある意図をどう推定するかといった音声言語処理でした。その後、NTTの研究機関に就職してからも、音声言語システムの研究を続け、1995年からは、関西のけいはんな学研都市にあるATR(国際電気通信基礎技術研究所)というエージェントやバーチャルリアリティ、音声翻訳などを研究する施設に出向したのですが、そこでも当初は音声言語システムを研究していました。
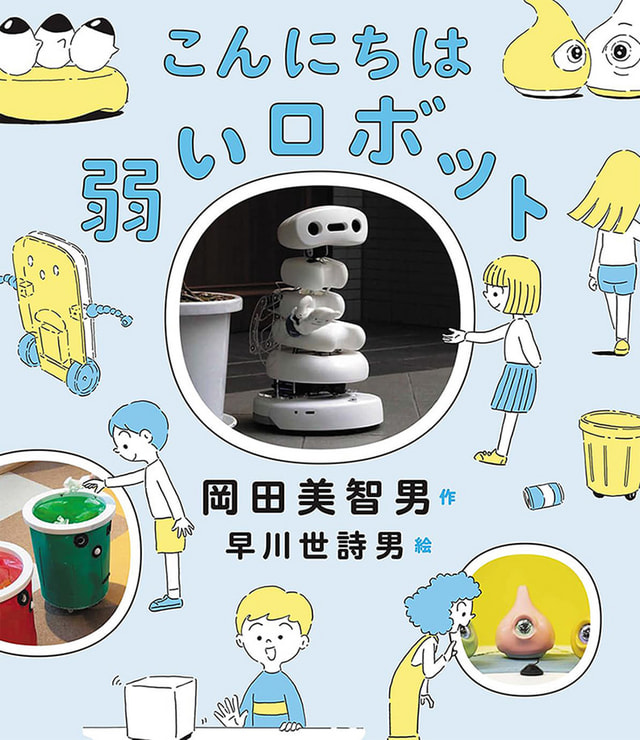
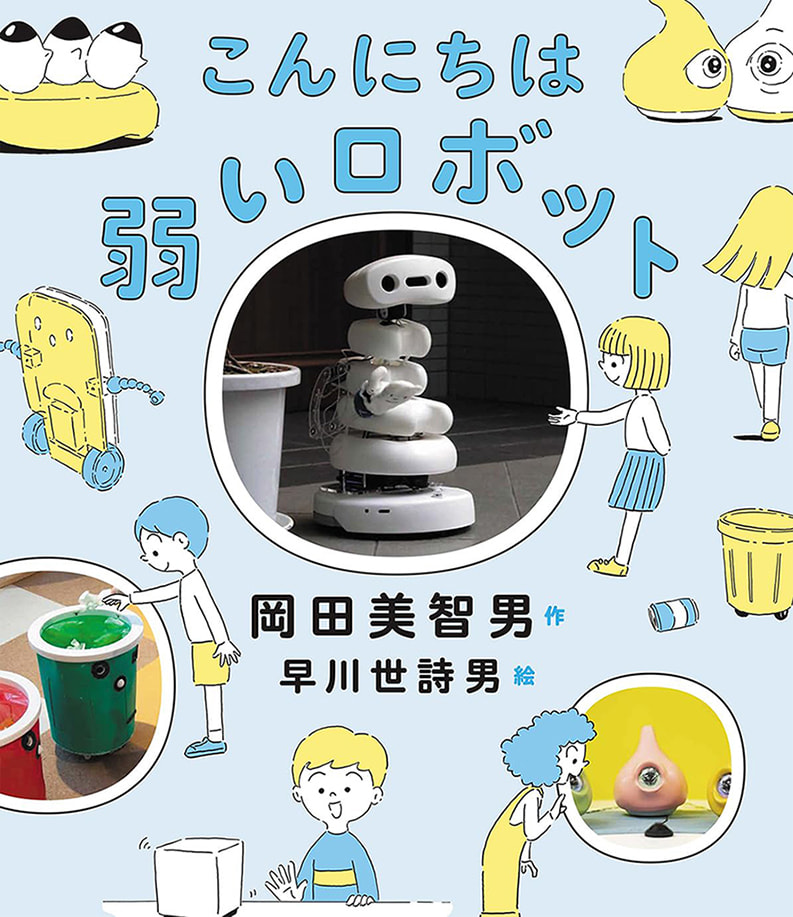
こんにちは弱いロボット
岡田美智男 (著)、早川世詩男 (絵)/偕成社
人間の助けを引き出す〈弱いロボット〉たちのユニークな魅力がたっぷり詰まっている児童書。あえて「完璧ではない」ロボットたちの姿を通して、コミュニケーションや優しさについて考える。「弱さ」は欠点ではなく、他者と関わるための大切な力であるという視点を優しく教えてくれる
岡田美智男 (著)、早川世詩男 (絵)/偕成社
人間の助けを引き出す〈弱いロボット〉たちのユニークな魅力がたっぷり詰まっている児童書。あえて「完璧ではない」ロボットたちの姿を通して、コミュニケーションや優しさについて考える。「弱さ」は欠点ではなく、他者と関わるための大切な力であるという視点を優しく教えてくれる
— そこから、どのような経緯でロボット製作へと研究テーマを転換されたのでしょうか。
岡田 1990年代は、いわゆる「人工知能の冬の時代」といわれていた時期でした。まだ現在のChatGPTのような技術は全く存在しておらず、コンピュータで人の言葉を扱うのが非常に難しい時代だったのです。私たちが話す言葉を、日本語の文法構造や論理的な意味表現などのルールだけで解析しようとすると、すぐに破綻してしまいます。特に、「えーっと」と言いよどんだり、言い直したりするような「非流暢な発話」をコンピュータで扱うことは極めて難しく、研究は大きな壁に突き当たっていました。
人工知能に対する社会の期待がしだいにしぼんでいく中で、脳科学に移行する研究者もいれば、「身体性」に着目する研究者もいました。コミュニケーションは単なる言葉のやり取りだけでなく、お互いが同じような身体を持っているからこそ相手の気持ちが理解できるという側面があります。そこで私も、「身体とは何だろうか」「発話に埋め込まれた身体性とはどのようなものか」、あるいは「雑談の仕組みはどうなっているのだろうか」と、まずはコミュニケーションにおける身体性の役割へと研究テーマをシフトさせていきました。
関西の雑談から学んだ「投機的な行為」と「グラウンディング」
— 人間はさまざまな会話を行いますが、特に「雑談」をテーマに選ばれたのはなぜですか。
岡田 私は東北の生まれで、気の利いた言葉をパッと返すのが苦手なところがありました。ATRは関西にあったので、職場の中では吉本新喜劇のようにボケとツッコミの会話があふれていたのですが、私はそのノリになかなか入れなかったんです。「相手がボケたらこっちもツッコミを入れなければいけないのかな」といちいち言葉の意味を考えていると、見事にタイミングを外してしまう(笑)。そこで、「関西のあの楽しい雑談はどのような仕組みで成り立っているのだろう」と考え、1995〜96年頃に、VR(仮想空間)の中でCGのエージェントたちに雑談をさせてみる試みを始めました。目玉の形をしたエージェントたちが仮想空間で他愛のない会話を続ける、〈トーキング・アイ〉というシステムです。
— 雑談を成立させるポイントは、どこにあったのでしょう。
岡田 研究を続けるうちにわかってきたのは、雑談は「考えすぎると成立しない」ということです。一つひとつの言葉の意味を吟味していると話が重たくなってしまいます。まだ意味が不完結なまま相手に言葉を委ね、相手がそっと頷いたり返事をしたりして意味付けてくれる。その繰り返しの中に、雑談らしさが生まれてくるのです。例えば、私たちが地面の上を歩くとき、一歩一歩の動きを完全に計算して歩いているわけではありませんよね。「どうなってしまうかわからないけれど」と、とりあえず足を踏み出してみる。すると、地面がそっとその一歩を支えてくれる。このように、地面に身体を半ば委ねつつ、動的なバランスの中で歩行が成り立つことを「動歩行」といいます。会話も同じで、「どうなるかわからないけれど」と思い切って言葉を繰り出してみると、相手が頷いてくれることで「言葉が届いているな」「ちゃんと受け取ってくれているな」という感触が得られ、会話が連鎖していくのです。
— 歩くことも会話も、相手や環境に支えられて初めて成立するのですね。
岡田 そのとおりです。このように、結果を外部に委ねるような行為を「投機的な行為」といいます。そして、踏み出した足を地面が支えるように、相手がその行為を受け止め、その意味や働きを成立させることを「グラウンディング」と呼びます。雑談もまさに投機的な行為とグラウンディングの連鎖によって見事に組織化されている。こうしたことが、30年ほど前から少しずつ見えてきました。
— そこからロボットの研究へと移られたのは、何がきっかけだったのですか。
岡田 仮想空間の雑談の仕組みはわかってきたものの、VRの中のCGエージェントが「助けて!」と叫んでも、私たちの心が全く動かないことに気付いたのです。日常生活でも、自動販売機が飲料を買った後に「ありがとうございました」と連呼してきても、感謝の気持ちは伝わってきませんよね。「なぜ、その言葉にリアリティが生まれないのだろう」と考えたとき、行き着いたのが「身体性の問題」でした。人間同士は同じような身体を持っているからこそ共感しやすい。しかし、CGエージェントには身体がないため、リアリティが感じられないわけです。
「であれば、物理的な身体を持ったロボットをつくってみたらどうだろう。ロボットと人間のやり取りを通じて、身体性を伴うコミュニケーションの研究ができるのではないか」と考えました。当時は「ソーシャルなロボット」という言葉もなくて、これを「Socializing Cognitive Robotics(認知的なロボット研究を人とのソーシャルな関わりに展開してはどうか)」と考え始めたのです。
雑貨屋での部品探しと“あり合わせ”でのモノづくり
— ロボット開発でも、人間とのコミュニケーションが主眼だったのですね。
岡田 はい。最初に厳密な設計をして必要な部品を集めるのではなく、あり合わせの部品をかき集めて、ロボット風なモノを手づくりしていく。こうした手法を、文化人類学者のクロード・レヴィ=ストロースが提唱した概念を借りて「ブリコラージュ(bricolage=あり合わせの素材を活かしたモノづくり)」と呼んでいます。例えば、夕食のためにわざわざスーパーへ行くのが面倒で、冷蔵庫の残り物で何かをつくってみたら、意外な食材の組み合わせが思いのほかおいしかった、という経験がありますよね。これは「客観的な偶然」とも呼ばれているのですが、ロボットづくりでも同じように、偶然の出会いやあり合わせの組み合わせから、面白い性質が生まれてくることがあります。
実際、東急ハンズ(当時)で大きなスプリングを見つけて、その上にカメラを載せて動かしてみたら、全体がプルプルと揺れて、なんとも言えない「生き物らしさ」が生まれたりしました。「これをロボットにしてみよう」といった遊び半分のノリで、少しずつ手づくりしていったのです。
— 最初から〈弱いロボット〉をつくろうと狙っていたわけではなかったのですね。
岡田 そうです。最初から明確な目的があったわけではなく、つくりながら考えていきました。こうした手法は近年「リサーチ・スルー・デザイン」と呼ばれています。設計図どおりにつくるのではなく、モノを組み上げながら、そこから生まれてくる意味を手がかりに、また次の一歩を踏み出していく。予定調和にならない偶然性を大切にするアプローチです。
〈む〜〉と〈ゴミ箱ロボット〉─関係論的な行為方略への転換
— そうしてつくられたロボットは、どのようなものだったのでしょうか。
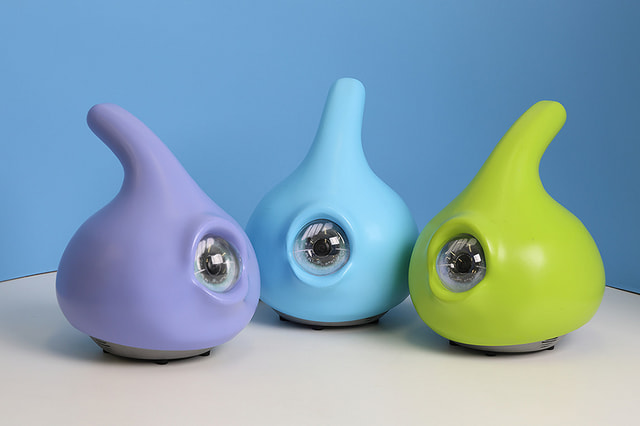
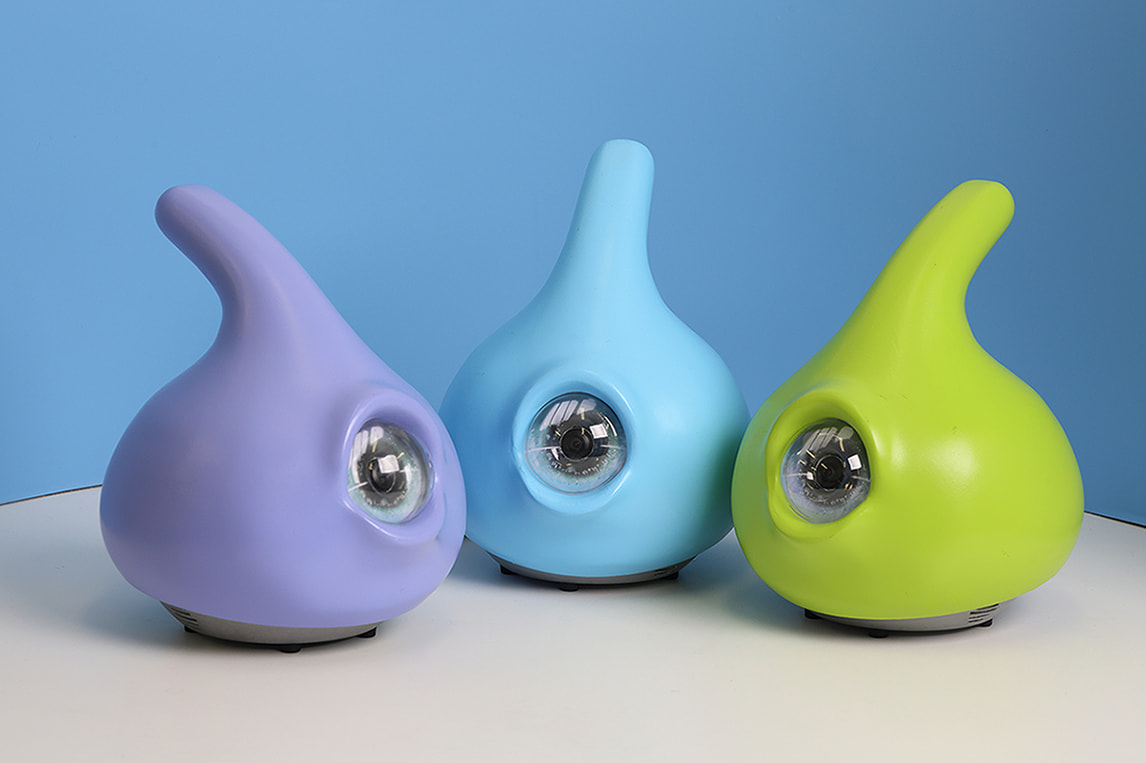
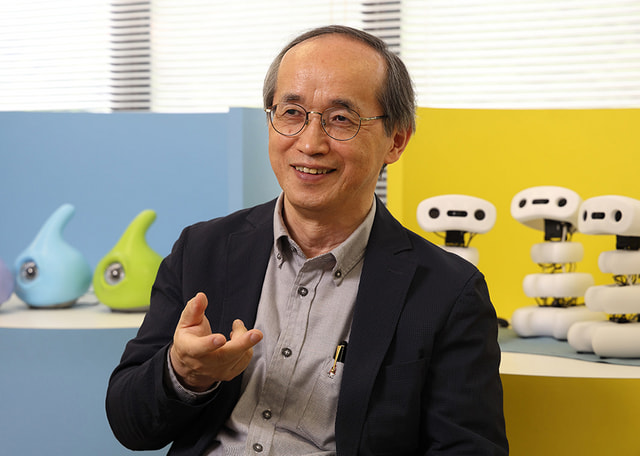
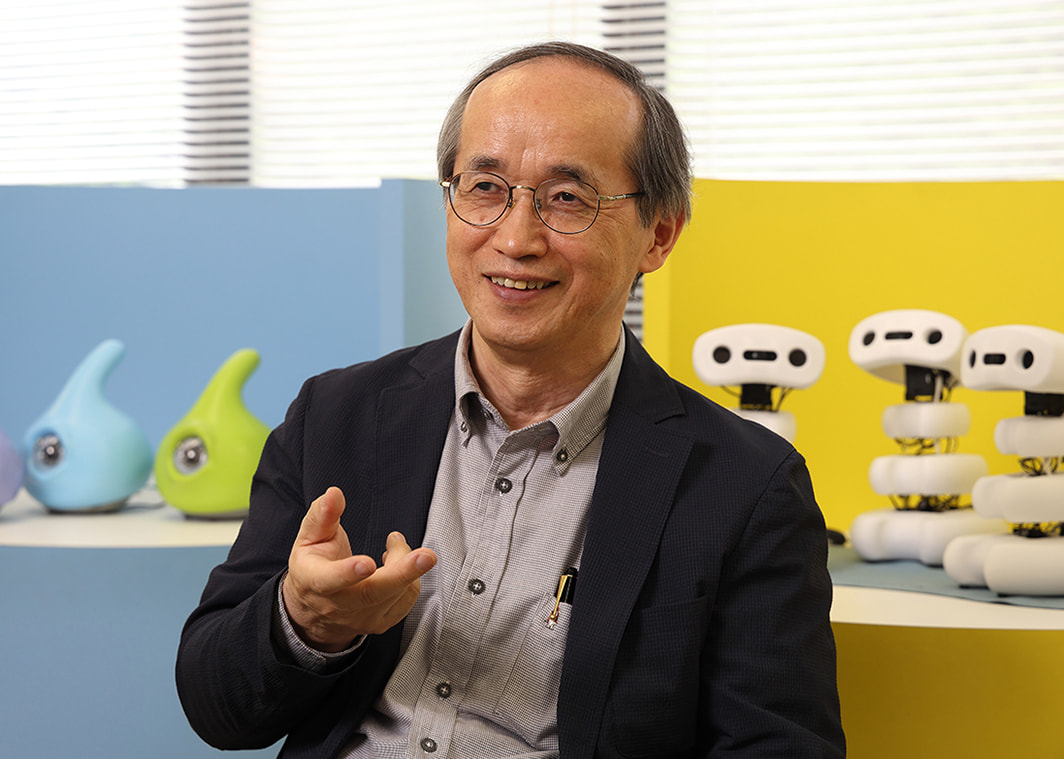
岡田 初期につくったモノの1つに、しずくのような形の真ん中に大きな目玉がある〈む〜(Muu)〉というロボットがあります。これは、小さな子どもがお母さんに「聞いて、聞いて」「あのね、今日ね」と、今日の出来事を舌足らずに伝えようとする姿になぞらえたロボットです。手足はなく、表情も変わりません。この〈む〜〉を、「子どもたちの世話をするロボットにならないか」と期待して、幼稚園に持ち込んでみたのです。ところが、子どもたちの反応は予想と違いました。ロボットの拙さや不完全さにしびれを切らした子どもたちが、逆に自分たちから進んでロボットの世話を焼き始めたのです。
— 子どもたちが自らケアをする側に回ったのですね。
岡田 その光景を見て、私は鷲田清一さんの『〈弱さ〉のちからホスピタブルな光景』という本を思い出しました。「ケアする人が、ケアを必要としている人に、ときにより深くケアされ返している」という現象を考察した本です。これを見て、「人と人との関係において、〈弱さ〉には積極的な意味があるのではないか」と強く感じるようになりました。
一般的なロボット開発では、人の役に立つようにいろいろな機能を詰め込み、高性能を目指す「個体能力主義的な行為方略」がとられます。しかし、そうではなく、自らは不完全でありながら周囲の手助けを引き出し、結果として目的を果たすような「関係論的な行為方略」という方向性が見えてきたのです。無表情なら人が勝手に感情を解釈してくれればいいし、動けないなら人が運んでくれればいい。そんなふうに、周りとの関係性の中で機能するロボットです。
— その後、どのようなロボットを開発されたのですか。
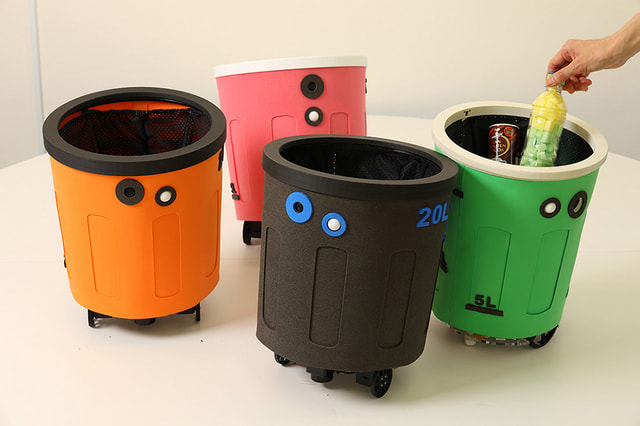
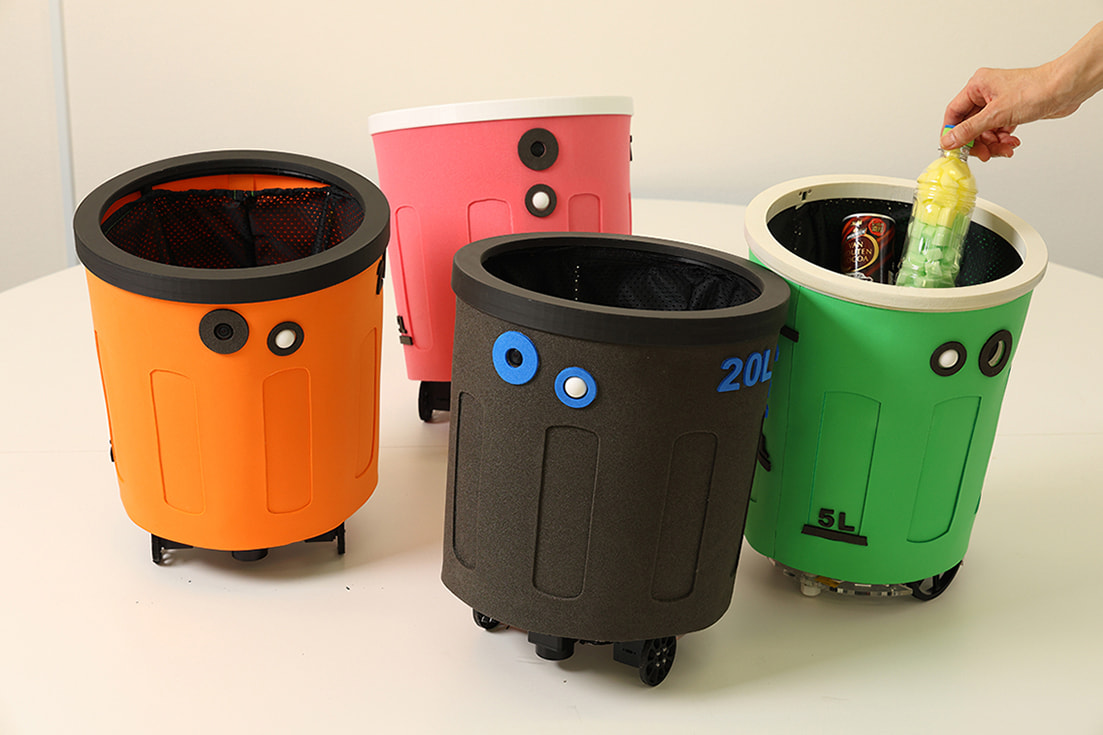
岡田 〈む〜〉の後につくったのが〈ゴミ箱ロボット〉です。雑貨店で厚手のコットン製のランドリーバスケットを見つけ、それを使ってストップモーションムービーをつくってみたら、まるでバスケットがゴミを探して動き回っているように見えました。そこで、モーターやセンサーを付けてロボットにしてみたのです。このロボットは、自分ではゴミを拾えません。周りの子どもたちに助けてもらって初めて、ゴミを拾い集めることができるというコンセプトです。
実は、2005年の「愛・地球博(愛知万博)」でプロトタイプロボットの展示企画があり、この〈ゴミ箱ロボット〉を提案したことがあります。しかし、審査員の先生から「人の手を借りないとゴミを集められないなんて、そんなものはロボットではない。万博なのだからもっと未来志向のものを出してくれ」と言われ、書類選考で落とされてしまいました。あのときは結構悔しかったですね(笑)。
— エンジニアリングの世界では、「弱さの価値」はなかなか理解されにくかったのですね。
岡田 ええ。その後、豊橋技術科学大学へ移り、学生たちと一緒に〈ゴミ箱ロボット〉をちゃんと動く形につくり上げました。それを再び幼稚園などに持ち込んで観察してみると、最初は「何だこいつは」と不審がっていた子どもたちが、少しずつ近付いて触ったりいたずらしたりし始めました。ある子がロボットに向かってポイッとゴミを投げ入れると、ロボットがペコリとお辞儀をした。すると、それに共感した子どもたちが、いろいろな所からゴミを拾い集めてきて、あっという間にロボットの中はゴミでいっぱいになってしまいました。
手助けが引き出すウェルビーイング
— 言葉を使わずに、見事なコミュニケーションを成立させたわけですね。
岡田 そのとき、子どもたちがとてもうれしそうな表情をしていたのが印象的でした。「手伝うのもまんざら悪い気はしない」というわけで、むしろ楽しんでいる。そのうち、幼稚園の女の子が「この赤い子は燃えるゴミ専用だよ。青い子はペットボトルね」と言い出し、自分たちで工夫してゴミの分別まで始めました。ロボットの不完全さが、子どもたちの自発的な工夫を引き出したのです。私はそれを見て、「ロボットとの関わりが、子どもたちのウェルビーイングを引き出しているのではないか」と感じました。
— 誰かを手伝ったり、弱いものを助けたりすることで、助けた側も幸福感を得られるということでしょうか。
岡田 心理学者のエドワード・デシとリチャード・ライアンが提唱した「自己決定理論」というものがあります。人間には「自律性」「有能感」「関係性」という3つの基本的心理欲求があり、これらが満たされることで内発的なモチベーションが高まるという理論です。これを〈ゴミ箱ロボット〉の手伝いに当てはめてみると、まず子どもたちは誰かにゴミ拾いを「強いられている」わけではないので、自律性が担保されています。次に、「このロボットにはできなかったけれど、自分たちにはできた」という達成感や手応え、つまり有能感を得られます。そして最後に、ロボットと一緒になって「私たち(we)」としてやり遂げたという一体感、関係性が生まれているのだと思います。
— それは、親が赤ちゃんのケアをするときに得る幸福感とも似ているのでしょうか。
岡田 ほぼ同じだと思います。母親が子どもの世話をする中で、ちょっとした満足感や達成感を得られるのと同じです。ただ、気を付けなければいけないのは、ロボットをわざと〈弱いロボット〉としてデザインしようとすると、途端に「あざとく」なってしまうということです。「私、弱いの。こんなこともできないの」とアピールするのは、相手に手伝いを強制し、操作していることになります。そうすると、人間側に「やらされている感」や「使役されている感」が出てしまう。
— その「あざとさ」を回避するさじ加減は、どこにあるのでしょうか。
岡田 子どもたちがゴミ拾いをするとき、彼らは「やらされている(受動態)」わけでも、「私がやってあげる(能動態)」わけでもありません。目の前のロボットのよたよたした振る舞いに思わず自分を重ね合わせ、先回りして手伝ってしまう。思わず手が出てしまう、というくらいの関係性が一番よいのです。
身体に内在する脆弱性と、自己を投影する余白
— その「思わず手助けしたくなる弱さ」をどのようにロボットに実装しているのですか。
岡田 私たちが一歩を踏み出すとき、地面が支えてくれないと歩けません。挨拶で「こんにちは」と声を掛けても、相手が返事をしてくれなければ言葉は宙に浮いてしまいます。人が何かを他者に働きかけるとき、そこには常に「相手が受け止めてくれるかわからない」という根源的な脆弱性が内在しています。その身体に内在する脆弱性をロボットで表現してあげると、いい感じのコミュニケーションが生まれます。例えば、〈アイ・ボーンズ〉というティッシュ配りロボットがあります。街角で道行く人にティッシュを差し出すのですが、人の動きは思いのほか俊敏なので、なかなか受け取ってもらえません。うまくいかないと手を引っ込め、また人が来るとモジモジしながら手を差し出す。それを見ていると、親切なおばあちゃんなどが立ち止まって、ロボットのタイミングに合わせてティッシュを受け取ってくれたのです。
— 人間側がロボットに合わせてあげるのですね。
岡田 見知らぬ他人が、得体の知れないロボットとタイミングを合わせてティッシュを受け取る。これは一見簡単そうですが、相手と心を1つにしなければ成立しない、奇跡に近い行為だと私は思っています。制御の一部を相手に委ねることで、相手もその行為に参加したいと思ってくれるのです。先ほどの〈む〜〉も、「相手が目を見てくれないと話すのをやめてしまう」という設定にしています。相手の目線を気にしながら、おどおどとしゃべるロボットですが、実は、私自身の原体験が反映されている部分もあるんですよ。
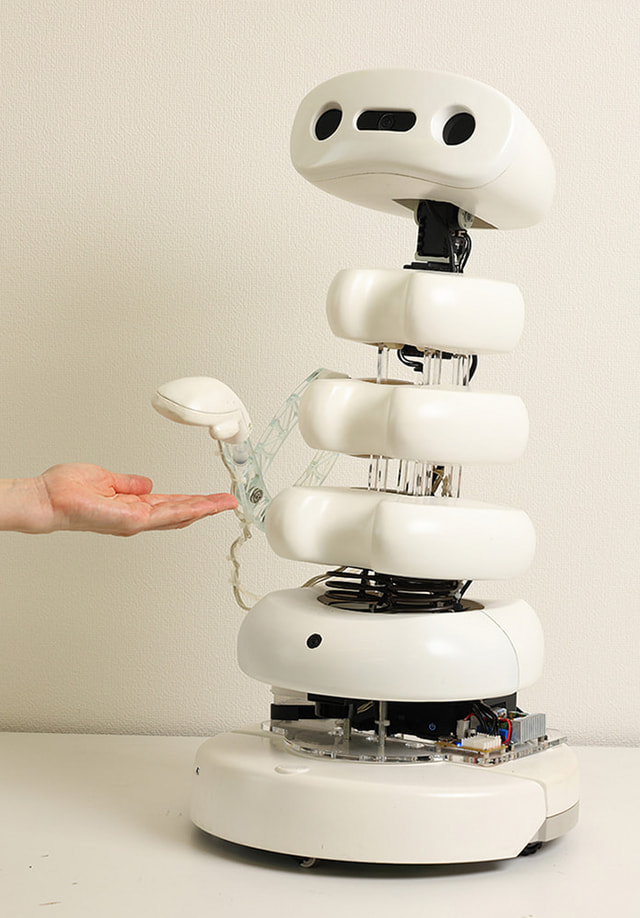
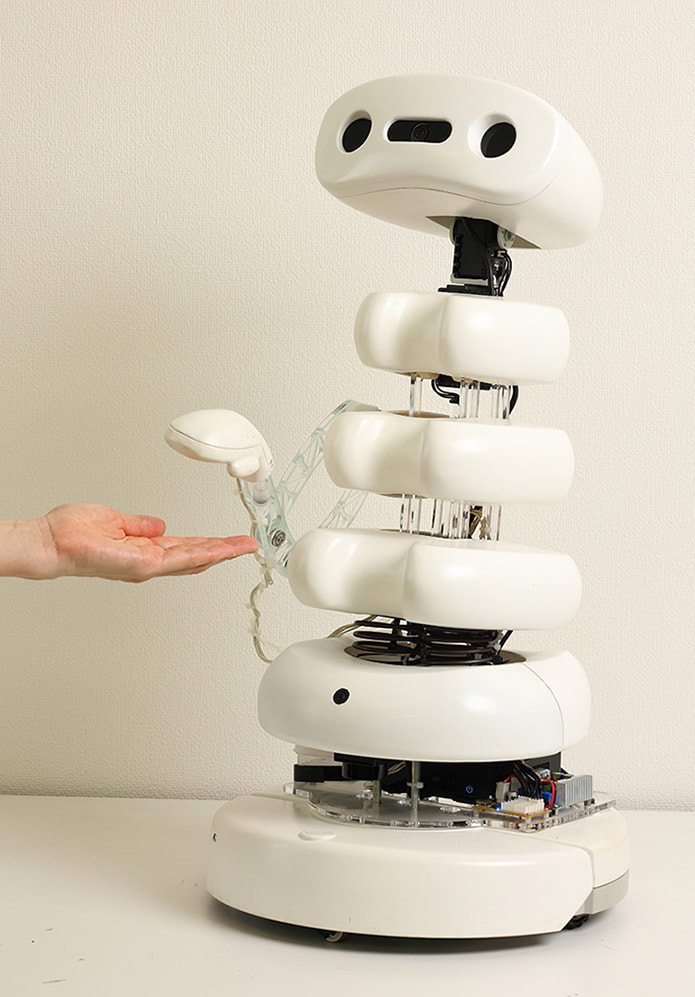
〈弱いロボット〉の代表例である〈アイ・ボーンズ〉。モジモジとティッシュを配ろうとするが、なかなか渡せない。すると、その様子に心を動かされた人が、自分から近付いてティッシュを受け取ってしまうことがあるという。
改良型では、そっと消毒液を吹きかけてくれる。いまや日常化したアルコールによる手指消毒に、感動と幸福を与えられないかという発想でこの機能が備わった
改良型では、そっと消毒液を吹きかけてくれる。いまや日常化したアルコールによる手指消毒に、感動と幸福を与えられないかという発想でこの機能が備わった
— 先生ご自身の原体験、ですか。
岡田 私は言葉を繰り出すときにとてもドキドキするタイプです。特に子どもの頃は言葉が遅くて、モジモジしていると2人の姉がいつも代弁してくれました。それに味を占めてしまって、社会に出てからも、会議などで発言して無視されると傷付くので、あまり自分からは意見を言わないタイプなんです。「何か煮え切らない私を見て、周りの人が張り切って代弁してくれる」というのは、まさに〈弱いロボット〉と同じ構造かもしれませんね(笑)。ロボットという「モノ」をつくることで、人と人との何気ないやり取りを顕微鏡でゆっくり観察するように可視化できる。「なるほど、人はこういうふうに支え合って動いているのか」と気付かされることが多いですね。
「共話」が生み出す豊かなコミュニケーションと学習環境
— 人間同士のやり取りの中で、言葉足らずなほうがコミュニケーションが豊かになる事例はあるのでしょうか。
岡田 小さな子どもが思いをきちんと言葉にできないとき、お母さんが「今日は誰々と遊んだの?」「楽しかったのね」と助け舟を出して、言葉を補ってあげる光景がありますよね。
私はそこに非常に豊かなコミュニケーションが生まれていると感じていて、それをロボットで再現できないかと考えてつくったのが〈Talking-Bones〉というロボットです。このロボットは、子どもたちに昔話を語って聞かせようとするのですが、肝心なところで言葉を忘れて言いよどんでしまう。「おじいさんは山へ柴刈りに、おばあさんは川へ……えっと、何をしに行ったんだっけ?」といった具合です。すると、周りの子どもたちが「洗濯に行ったんでしょ!」と一生懸命サポートし始めるのです。一緒になって言葉を見つけられると、子どもたちは目を輝かせて喜びます。
— あえて「言葉足らず」にすることで、コミュニケーションが深まるのですね。
岡田 これがスマートスピーカーだと、問いかけに対して完璧で過不足のない答えを返してくるため、人間が入り込む余地がなく、事務的なやり取りで終わってしまいます。しかし、言葉が足りないほうが、お互いに言葉を持ち寄って会話を完成させる「共話」という現象が生まれ、結果として豊かなやり取りになるのです。会話においても、よどみなく話すより、少し言いよどんだりするほうが、相手が補完したくなって盛り上がることがありますよね。
この仕組みを応用し、多人数会話環境で学習を支援する〈PoKeBo Cube〉というシステムも構築しています。タブレット上の穴埋め問題を解く際、「愛知県ってどこにあるんだっけ?」とロボットが考え込んでいると、子どもが「中部地方だよ!」と手助けをしてあげる。一方的な教え込みを避けながら、ロボットの不完全さが子どもの主体性や創造性を呼び起こし、協働的な学びを生み出しているのです。
テクノロジーにおける「コンヴィヴィアリティ」と2つの分水嶺
— 岡田先生はロボット学会誌への寄稿で、「コンヴィヴィアリティ(自立共生)」という概念に注目されていました。
岡田 オーストリアの哲学者イヴァン・イリイチの著書に『コンヴィヴィアリティのための道具』という本があります。私は、〈弱いロボット〉たちが相手の主体性を保ちつつ能力を引き出すように、人と道具がお互いの弱さを補い合い、強みを活かし合う「弱さの相補性」こそが、コンヴィヴィアリティの核心だと考えています。例えば、身近な道具である「ハサミ」もコンヴィヴィアリティのための道具です。ハサミ単体では機能しませんが、私たちの柔らかな手の働きがハサミの弱さを補い、ハサミの硬い鋼が私たちの手では切れないものを切るという強みを引き出します。
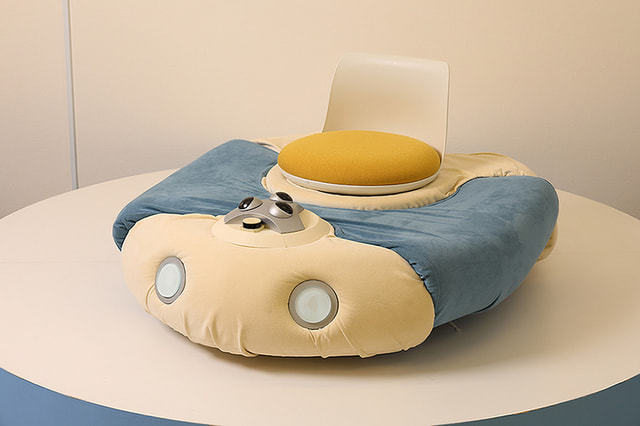
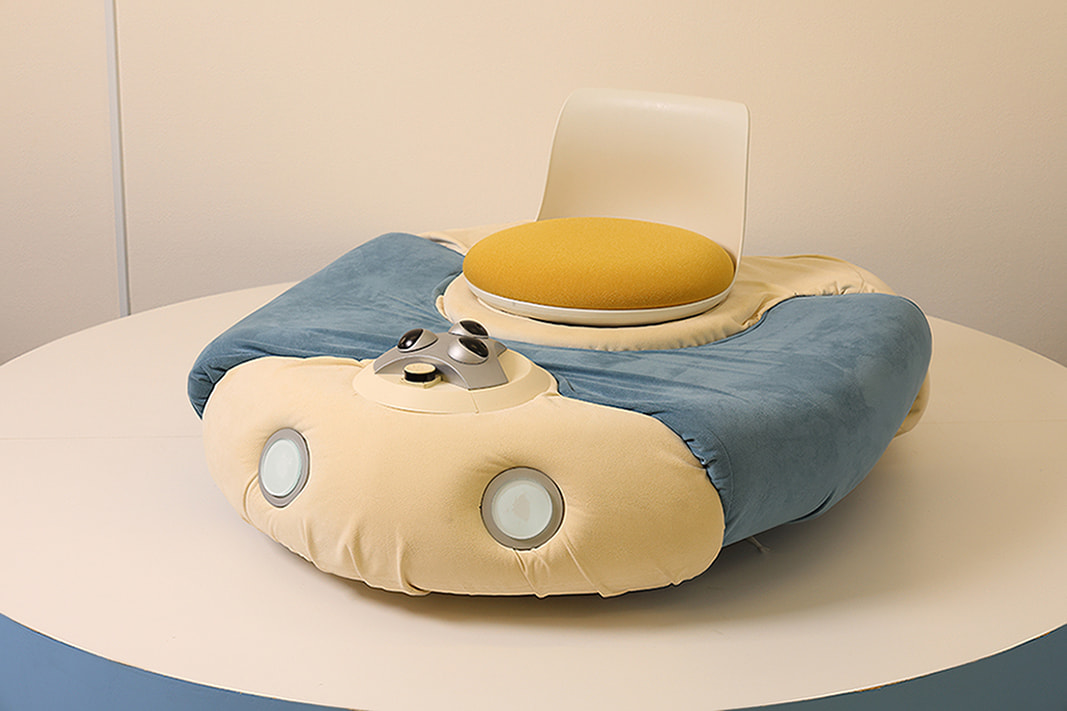
「生き物のような自律性」と「クルマのような操作性」をあわせ持つ、パーソナルビークル〈RunRu〉。利用者の主体性や能動性を引き出す設計が特徴で、自動で動くだけでなく、搭乗者の意思や操作を受け入れて協調する。単なる便利な移動手段ではなく、搭乗者とシステムが互いの意思を合わせ、ゆるく依存し合う「人馬一体」のインタラクションを目指して開発された
— イリイチは、テクノロジーの進化に対して「2つの分水嶺」という視点も提示していますね。
岡田 はい。第1の分水嶺は、人が道具を手に入れることで自己の能力が拡張され、有能感を得て社会が豊かになる段階です。しかし、道具の利便性が過度に高まると、今度は人間がシステムに依存し、隷属してしまう。システムなしには何もできなくなってしまう状態です。これが第2の分水嶺です。例えば自動車は、運転できるようになると能力が拡張された感覚があります。しかし、将来的に完全な自動運転になれば、ドライバーは操作の余地を奪われ、ただ運ばれるだけの「荷物」になってしまうかもしれません。高齢者のためを思って導入されたシステムが、かえって彼らの主体性や創造性を奪ってしまう側面もあるのです。かつて、自動運転システムを開発している企業に、「ときには弱音を吐くような自動運転システムはどうだろうか」と提案したことがあります。「ここちょっと苦手なんだけど…」とシステムが教えてくれれば、自分でハンドルを握るタイミングがわかりますよね。あるいは、ダッシュボードにキョロキョロ動く目玉を付けて、自動運転システムが何を考えているか視覚的に伝えるアイデアも出しました。現場では盛り上がったのですが、やはり「安心・安全を売る会社だから」と、上層部に行くにつれて反発され、企画は頓挫してしまいました(笑)。
— すべてをテクノロジーが解決してしまうことが、必ずしも幸せとは限らないと。
岡田 ええ。最近ファミレスで見かける猫型の配膳ロボットは、とてもよい例です。あのロボットはテーブルの手前で止まり、最後は人間がトレイを受け取ることで配膳が完了します。配膳ロボットとしては中途半端ですが、その余白があるおかげで、お客さんが楽しそうにトレイを受け取ったり、ボタンを押して帰してあげたりする。ある種のエンターテインメントになっています。あれは中国・深センのスタートアップ企業がつくったものですが、もし日本の技術者が設計していたら、「最後まで完璧にテーブルに置くマニピュレーターを付けなければ」と完璧を目指してしまったでしょう。
でも、ロボットが完璧にやってしまうと、人間はただ待っているだけで楽しくありません。お掃除ロボットも同じで、完璧かと思いきやケーブルを巻き込んで止まってしまったりする。だから人が事前にケーブルを片付けたりする。人ができることは人がやり、ロボットが得意なことはロボットがやる。お互いの主体性を奪わない程度に「ゆるく依存し合う関係」がちょうどよいのだと思います。
「並ぶ関係」で歩く ─ ブラインドマラソンから〈マコのて〉まで
—「相手のために」という思いが主体性を奪ってしまうという点では、ほかにも事例がありますか。
岡田 伊藤亜紗さんの「ブラインドマラソン」の研究でも指摘されています。視覚障がい者のランナーのためにと、伴走者が手を強く握ってエスコートしてしまうと、ランナーの身体経験や勘を活かすことができず、創造性を奪ってしまいます。そこで工夫されたのが、2人をゆるくつなぐ「きずな」と呼ばれる短いロープです。これは引っ張るためのものではなく、お互いの動きを感じ取り、1つのリズムをつくり上げる媒介として機能します。お互いが主体性を保ちながら「ともに走る」、まさにコンヴィヴィアルな関わりです。
私たちはこの発想をもとに、一緒に手をつないで散歩する〈マコのて〉や、ヒモでつながって歩く〈I-to-Te(イトテ)〉というロボットも開発しています。気の利いた案内ロボットに強く手を引かれるのではなく、ヨタヨタとおぼつかなく歩くロボットに思わず身体を重ね、お互いに歩調を合わせていく。相手に半ば頼りつつも、自らも主体的に判断しながら歩くことで、ゆるく支え合う関係をつくり上げることを目指しています。
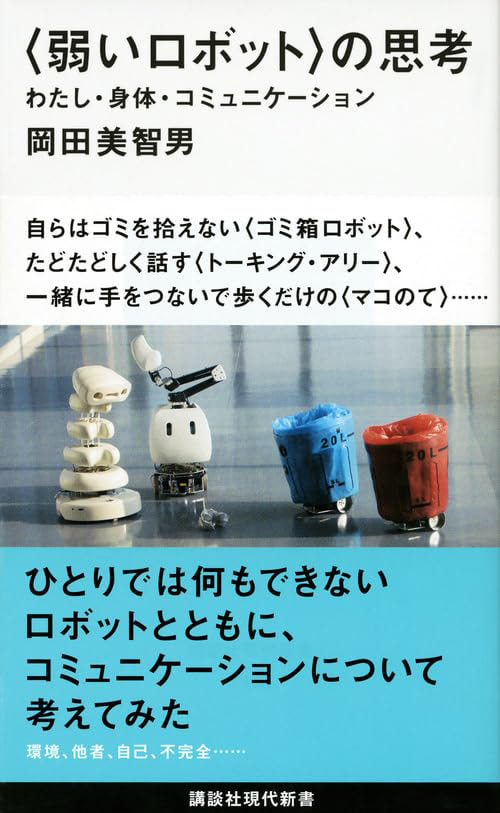
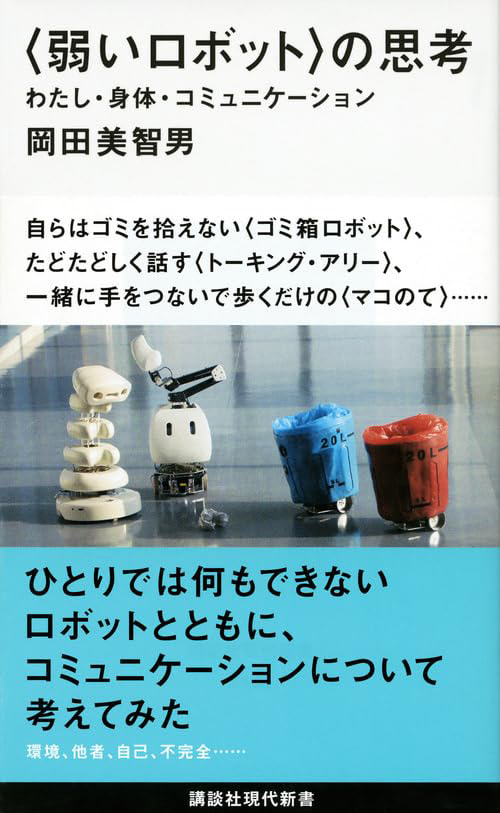
〈弱いロボット〉の思考
わたし・身体・コミュニケーション
岡田美智男/講談社現代新書
〈弱いロボット〉の根底にある哲学や認知科学の視点を、大人向けに深く掘り下げた1冊。私たちの「心」や「身体」は自己完結しているのではなく、他者や環境との関わりの中で共同的に成り立っているということを提示しつつ、人間とテクノロジーの豊かな関係性を模索する
わたし・身体・コミュニケーション
岡田美智男/講談社現代新書
〈弱いロボット〉の根底にある哲学や認知科学の視点を、大人向けに深く掘り下げた1冊。私たちの「心」や「身体」は自己完結しているのではなく、他者や環境との関わりの中で共同的に成り立っているということを提示しつつ、人間とテクノロジーの豊かな関係性を模索する
冗長な自由度を緩く減じて支え合う ─ これからの「ケア」の姿
— 最後に、岡田先生が考える「ケア」とはどのようなものか教えていただけますか。
岡田 私たちの身体は、進化の過程で非常に多くの「冗長な自由度」(※)を獲得してきました。しかし、私たちはその膨大な自由度をすべて自力でコントロールしているわけではありません。歩くときは地面の制約を受け、会話するときは相手の表情や場の空気に合わせて、自らの自由度を限定しながら行動しています。
そうやって、私たちが何か行動を起こすとき、自分だけでは抱えきれない自由度を、周囲の環境や他者がそっと支え、ほどよく制約してくれる働き。私はこれを広い意味で「ケア」と捉えています。何気なく一歩を踏み出すときのドキドキを支えてくれる地面の働き。言葉足らずの会話に頷いて、意味を補ってくれる相手の存在。モジモジしながら差し出したティッシュに合わせて手を差し出してくれる行為。これらはすべて、日常に潜む「ケア」の形です。
一方が他方を完全に支配したり、過剰に手助けして主体性を奪ったりするのではなく、お互いが自立性を保ちながら、冗長な自由度をほどよく減じて「ゆるく支え合う」。支えつつ、支えられる。それが、テクノロジーの時代においても忘れてはならない、ケアの本来の姿ではないでしょうか。
※ 旧ソ連の神経生理学者ニコライ・ベルンシュタインが提唱した現代のスポーツ科学やロボット工学の根本を支える理論。人間の身体には無数の関節や筋肉があり、例えば「コップを取る」という単純な動作でも、使い方の組み合わせが無限に存在する。この多すぎる選択肢(=冗長な自由度)の中から、脳がどうやって瞬時に最適な1つの動きを選んでいるのかを問う概念であり、ベルンシュタインは、人は運動を学ぶ際、最初は関節を固めて(凍結)自由度を減らし、上達するにつれて制限を解除(解放)し、最後は重力等の外力も利用するようになることを明らかにした。